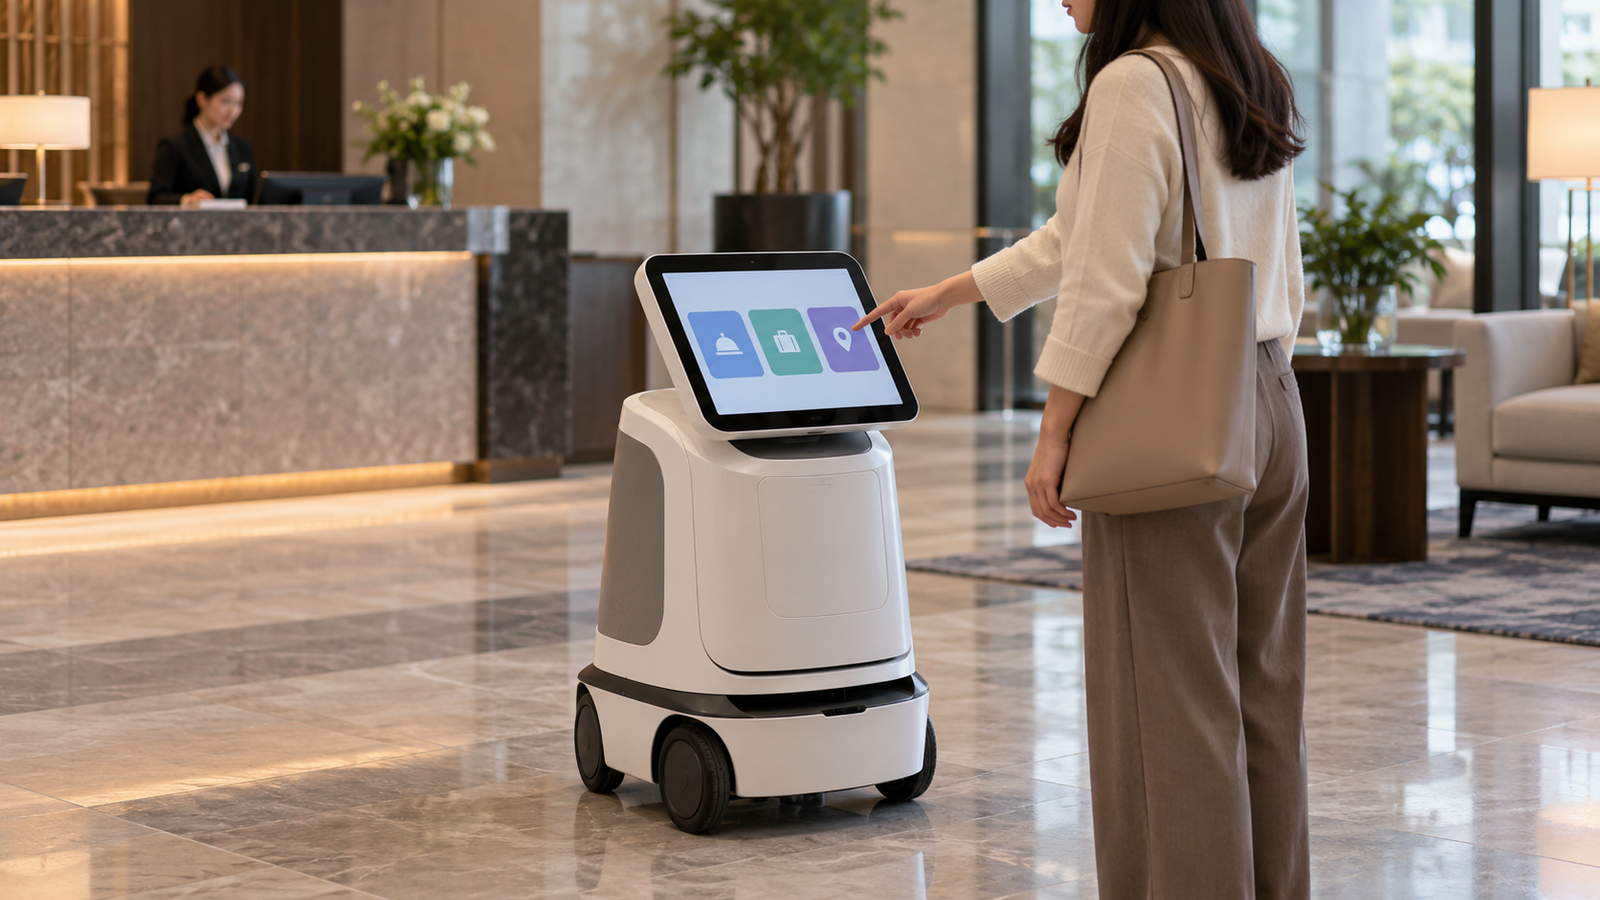
配送ロボット、公共情報ロボット、床清掃ロボットは、すべて同じホテル内で稼働できる。それぞれの表示要件は完全に異なり得る。あるものは宿泊客対応の受け渡し画面を必要とし、別のものは来訪者向けメニューを必要とし、さらに別のものは主に従業員が使用するコンパクトなインターフェースを必要とする場合がある。.
この違いが、ディスプレイサプライヤーにとっての機会を定義する。ロボットの導入台数は拡大し得る一方で、画面需要はより小型のモジュール、共有コンソール、または特定の製品ティアへと移行する可能性がある。したがって、市場評価ではロボットのタスクとインターフェースアーキテクチャを結び付ける必要がある。.
有用な問いは、オンボードディスプレイが運用ワークフローの中でどこにその存在価値を持つかである。. 本稿では、プロフェッショナルサービスロボットについてこの問いを検討する。公表された業界観察が背景を提供し、セグメント比較および調達推奨は定性的分析である。世界のディスプレイ売上高、画面搭載率、ディスプレイ市場のCAGRは主張しない。.
1. サービスロボットの成長は画面需要に直接結び付かない
2026年9月30日付のリリースにおいて、国際ロボット連盟は、2025年のプロフェッショナルサービスロボットの出荷台数が約25万台に達し、前年比24%増加したと報告している。輸送・物流が117,500台を占め、報告された総数の47%に相当した。ホスピタリティが第2位、プロフェッショナルクリーニングが第3位であった。.[1]
| 業界観察 | 範囲 | ディスプレイ計画に対する解釈 |
|---|---|---|
| プロフェッショナルサービスロボットは約25万台が出荷された | IFR報告による2025年の台数 | ロボットの活動であり、ディスプレイ出荷ではない。. |
| 24%成長 | 報告されたプロフェッショナルサービスロボット出荷台数の前年比 | ロボット用ディスプレイの成長率ではない。. |
| 輸送・物流ロボット117,500台 | 2025年のアプリケーションカテゴリ別販売台数 | 多様なインターフェースニーズを持つ大規模カテゴリ。. |
IFRのリリースは、プロフェッショナル、コンシューマー、メディカルロボティクスを区別している。そのホスピタリティに関する議論には、案内、公共情報、テレプレゼンスが含まれるため、このカテゴリはレストラン配膳マシンの台数として扱うべきではない。.[1] ターゲット顧客について議論する際は、これらの境界を維持すること。.
IFRが公表した2025年の方法論文書は、サプライヤー調査およびリサーチ入力について記述している。これは統計的アプローチに関する有用な背景情報であるが、2026年版の参加者数や方法論の詳細を確立するものではない。.[2] 本稿は、報告されたとおりに新しいリリースを使用し、異なる版の数値を差し引いて歴史的系列を構築することはしない。.
ディスプレイ予測については、顧客のロボットプラットフォームから始めること。その量産構成にオンボード画面があるか、いくつのアセンブリを使用するか、それらのアセンブリがモデル間で共有されているかを確認する。次に、新規生産、サービススペア、検証済み交換需要を区別する。.
ロボットは、リッチなオンボード画面を使用しない場合もあれば、1つの機能的なHMIを使用する場合もあり、顧客用とサービス用の別々のディスプレイを使用する場合もある。確認されたロボット注文であっても、それらの配置のどれが購入されているかを特定するものではない。したがって、インフラストラクチャレベルでの熱意は、リリースされた製品構成よりも弱い証拠である。.
2. どのロボットアプリケーションがオンボードディスプレイを必要とするか
以下の比較はタスクベースのフレームワークであり、ディスプレイ市場シェアの測定されたランキングではない。各セグメントはOEMおよびその運用顧客とともに検証する必要がある。.
| アプリケーション | 想定されるオンボードディスプレイのタスク | 検討すべき代替手段 |
|---|---|---|
| 公共案内および情報 | 選択肢、方向、言語選択、またはサービスプロンプトを提示する。. | 音声、近隣のキオスク、またはモバイルインターフェース。. |
| ホテル配送 | 到着、物品回収、受け渡しの例外を説明する。. | 電話通知、スタッフ支援、または簡易なローカルインジケーター。. |
| レストランサービス | 目的地、回収指示、またはスタッフの操作を表示する。. | ロボット側の限られたステータスを備えたスタッフ端末。. |
| プロフェッショナルクリーニング | セットアップ、タスク選択、ローカル例外、およびサービスを支援する。. | フリートコンソールまたはサービツール。. |
| 輸送・物流 | 割り当てを識別し、受け渡しを説明し、または停止したユニットの復旧を技術者に支援する。. | 倉庫システム、スキャナー、および集中制御。. |
公共とのインタラクションは、よりリッチなローカルインターフェースを正当化し得る
ユーザーが機械に不慣れな場合、ローカル画面は選択肢と次のステップを可視化できる。商業的根拠は、どのタスクが容易になるか、およびユーザーがそれを完了できない場合に何が起こるかを特定すべきである。.
例えば、情報ロボットは読みやすい選択肢のセットを必要とする場合がある。配送ロボットは簡潔な受け渡し指示のみを必要とする場合がある。これらのタスクは、両方の製品が公共空間を移動するという理由だけで、同じ画面サイズやタッチ構成を継承すべきではない。.
従業員操作型ロボットは異なる購買ロジックを持つ
清掃ロボットは、複数のユニットを操作する訓練された従業員にサービスを提供する場合がある。そのインターフェースは、顧客向けプレゼンテーションよりもセットアップと復旧を重視できる。サプライヤーは、それらの従業員がどのくらいの頻度でロボットのそばに立つ必要があるか、およびどの操作がローカルで利用可能であり続ける必要があるかを判断すべきである。.
集中型ワークフローは、一部のオンボードインタラクションを削減しつつ、明確なローカル障害情報の必要性を残すことができる。機会は、より大きなプレゼンテーション画面ではなく、コンパクトで保守可能なディスプレイになる可能性がある。.
輸送量はスクリーン価値の高さを証明するものではない
管理されたプロセス内で動作する物流ロボットは、遠隔で割り当てを受信できる。その搭載HMIは、頻繁なオペレーター入力ではなく、識別とサービスを支援する場合がある。各目的地で人が受け渡しを確認する必要があるロボットと、その構成を比較されたい。.
セグメント評価はこれらの差異に従うべきである。反復的な公的インタラクションを伴う少数のロボット群は、局所的な入力が限られた大規模カテゴリよりも、特定のディスプレイアセンブリにとってより関連性の高いターゲットとなり得る。.
3. 顧客インタラクションと技術者インターフェースは異なる市場である
OEMは、誰がどのような理由でスクリーンを見るのかを区別すべきである。顧客向け機能とサービス機能を統合するとハードウェアを節約できるが、アクセス、レイアウト、ソフトウェアの要件も生じる。.
| インターフェースユーザー | 主な役割 | 意思決定に関連する要件 |
|---|---|---|
| 顧客または訪問者 | 選択肢を理解し、短いインタラクションを完了する。. | 視認位置、明確なターゲット、言語、確認。. |
| 操作従業員 | タスクを割り当て、日常的な例外に対処する。. | 迅速なアクセス、一貫したワークフロー、適切な権限。. |
| 技術者 | 故障の検査、設定、ユニットのサービス。. | 診断情報、バージョンの可視性、サービスアクセス。. |
顧客向けインターフェースは製品差別化に貢献し得るが、それは検証すべき仮説である。ユーザーがスタッフの指導なしにそれを理解できるか、またアクション後に明確な結果が提示されるかを問うべきである。.
技術者インターフェースはサービスワークフローによって評価されるべきである。有用な情報には、現在の故障状態とそれを調査するために必要な設定が含まれ得る。意味のある次のステップなしにエラーを表示するスクリーンは、サービスの価値をほとんど追加しない可能性がある。.
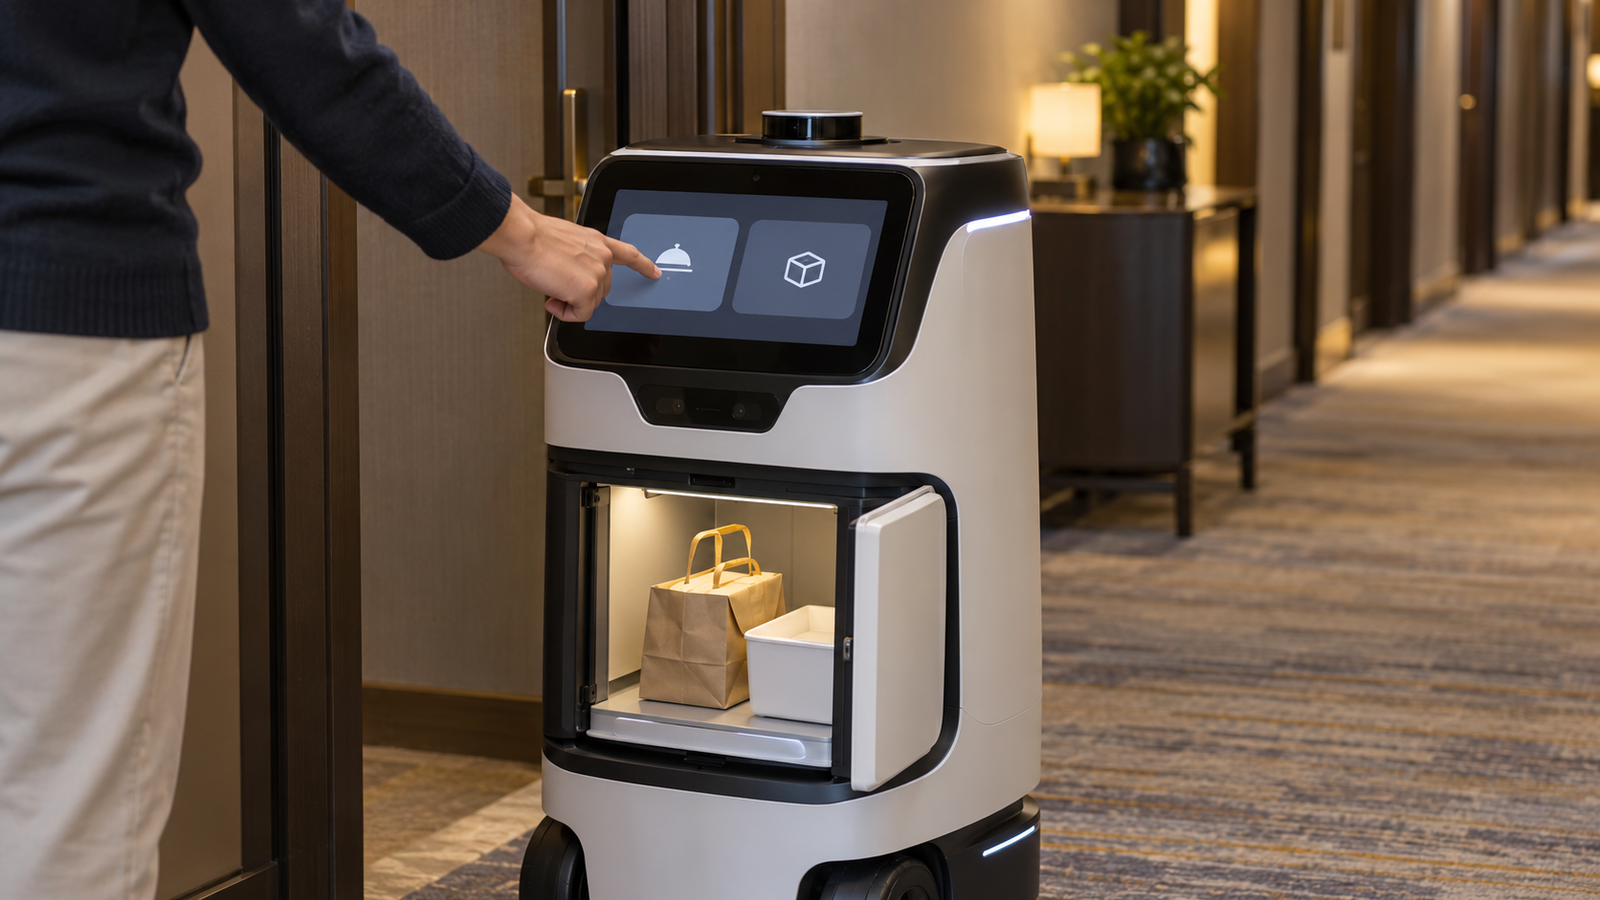
両方の役割が1つのディスプレイを共有する場合、アセンブリを見積もる前にそれらの境界を定義すること。どの機能が公開されるか、サービスアクセスがどのように制御されるか、インターフェースがどのように通常状態に戻るかを決定すること。これらは製品要件であり、TFT LCDに自動的に付随する機能ではない。.
4. 搭載スクリーン、モバイルアプリ、フリートコンソール
これらのチャネルは共存し得る。購入決定は、すべてのタスクに対して1つのインターフェースを選択することではなく、各チャネルにどの責任が属するかに関するものである。.
搭載スクリーン
搭載スクリーンは情報を機器のそばに保持する。ロボットとインタラクションする人物がオペレーターのアプリを持っていない場合、受け渡しや復旧を支援できる。また、マウント、電源、保護、サービスの考慮事項も追加される。.
ローカル機能を明示的に選択すること。可視スクリーンは、ロボットがネットワークから独立して動作することを証明するものではない。それはソフトウェアとシステムアーキテクチャに依存する。指定された接続条件下で必要なローカル動作をテストすること。.
モバイルインターフェース
アプリは、承認されたデバイスを既に携帯している従業員にサービスを提供できる。ロボット上の広範な設定の必要性を減らす可能性がある。ただし、ワークフローはアカウントアクセス、デバイスの可用性、および機械のそばに立つ人物を考慮しなければならない。.
訪問者や偶発的な受取人が、オペレーターと同じアクセス権を持つと仮定すべきではない。受け渡しに電話が必要な場合、搭載スクリーンを不要と見なす前に、サポートされるプロセスとフォールバックを定義すること。.
フリートコンソール
フリートコンソールは複数のユニットを調整し、より広範な運用情報を提示できる。ロボット側のスクリーンは依然としてローカルな識別や復旧プロンプトを提供できる。2つのインターフェースは異なる問いに答えるものである。.
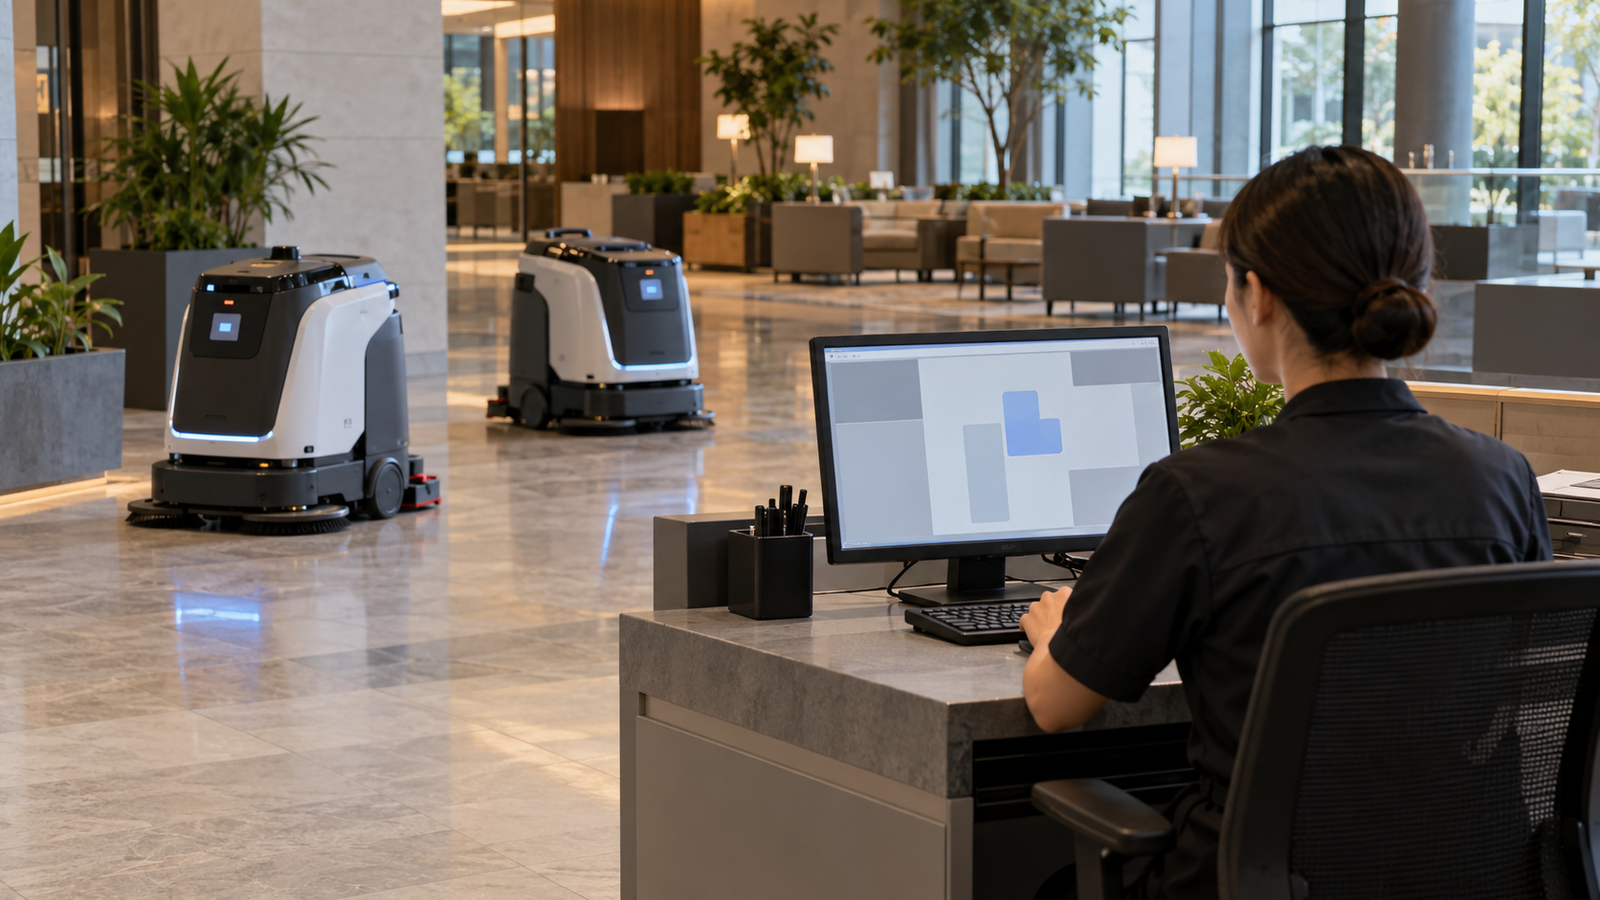
分析的含意: フリート管理能力の向上は、豊富な搭載コントロールを削減するか、ローカルな例外処理をより価値あるものにするかのいずれかであり得る。方向性は運用モデルに依存する。サプライヤーは、フリートの成長が常にスクリーンサイズを増大させるという主張ではなく、実際のプラットフォーム決定を追跡すべきである。.
起動、タスク割り当て、受け渡し、中断、充電、ネットワーク損失、サービスを網羅するインターフェース割り当てシートを作成すること。各状態についてユーザーとチャネルを明記すること。これにより、抽象的な市場機会がレビュー可能なディスプレイ要件に変わる。.
5. RaaSがディスプレイ調達の優先順位をどのように変えるか
Robot-as-a-service(RaaS)は、機器の提供と、プロバイダーによって条件が異なる反復サービス契約を組み合わせたものである。サプライヤーは、誰がロボットを所有し、誰が保守し、誰がダウンタイムのコストを負担するかを明確にすべきである。.
単一の普遍的なRaaS仕様を仮定するのではなく、実際の契約の帰結を考慮すること。プロバイダーが修理を担当する場合、交換作業とアクセスがそのモジュール選択に影響し得る。顧客が機器を購入・保守する場合、OEMは異なるサービスパッケージを優先する可能性がある。.
反復サービスプログラムでは、低いディスプレイ購入価格が交換の困難さによって相殺され得る。逆に、より高価なアセンブリは、明確な運用上の便益なしにはそのプレミアムに見合わない。同等のスコープと文書化されたサービスタスクを比較すること。.
- 交換アクセス: 技術者は意図されたサービス手順を使用してアセンブリを交換できるか?
- 構成管理: チームは各ユニットのディスプレイ、タッチ、コントローラー、ソフトウェアのバージョンを識別できるか?
- プラットフォーム再利用: どのロボットバリアントが検証済みアセンブリを共有できるか?
- スペア計画: 設置済みフリートと観察されたサービス要件によって、どのような在庫が正当化されるか?
- 変更管理: コンポーネントの代替はどのようにレビューされ、検証されるか?
これらの問いは提案された調達フレームワークであり、RaaSプロバイダーがより多くのディスプレイを購入するという測定された証拠ではない。ビジネスモデルは、ロボットあたりのスクリーン数を変えることなく、購入優先順位に影響を与え得る。.
需要を評価する際は、新規生産とスペア配分を分離すること。プロバイダーの目標フリートサイズを、新規モジュール注文と即時交換注文の両方としてカウントしないこと。サービス需要は、合意されたポリシーと利用可能な運用証拠に従うべきである。.
6. カスタムディスプレイサプライヤーが付加価値を提供できる領域
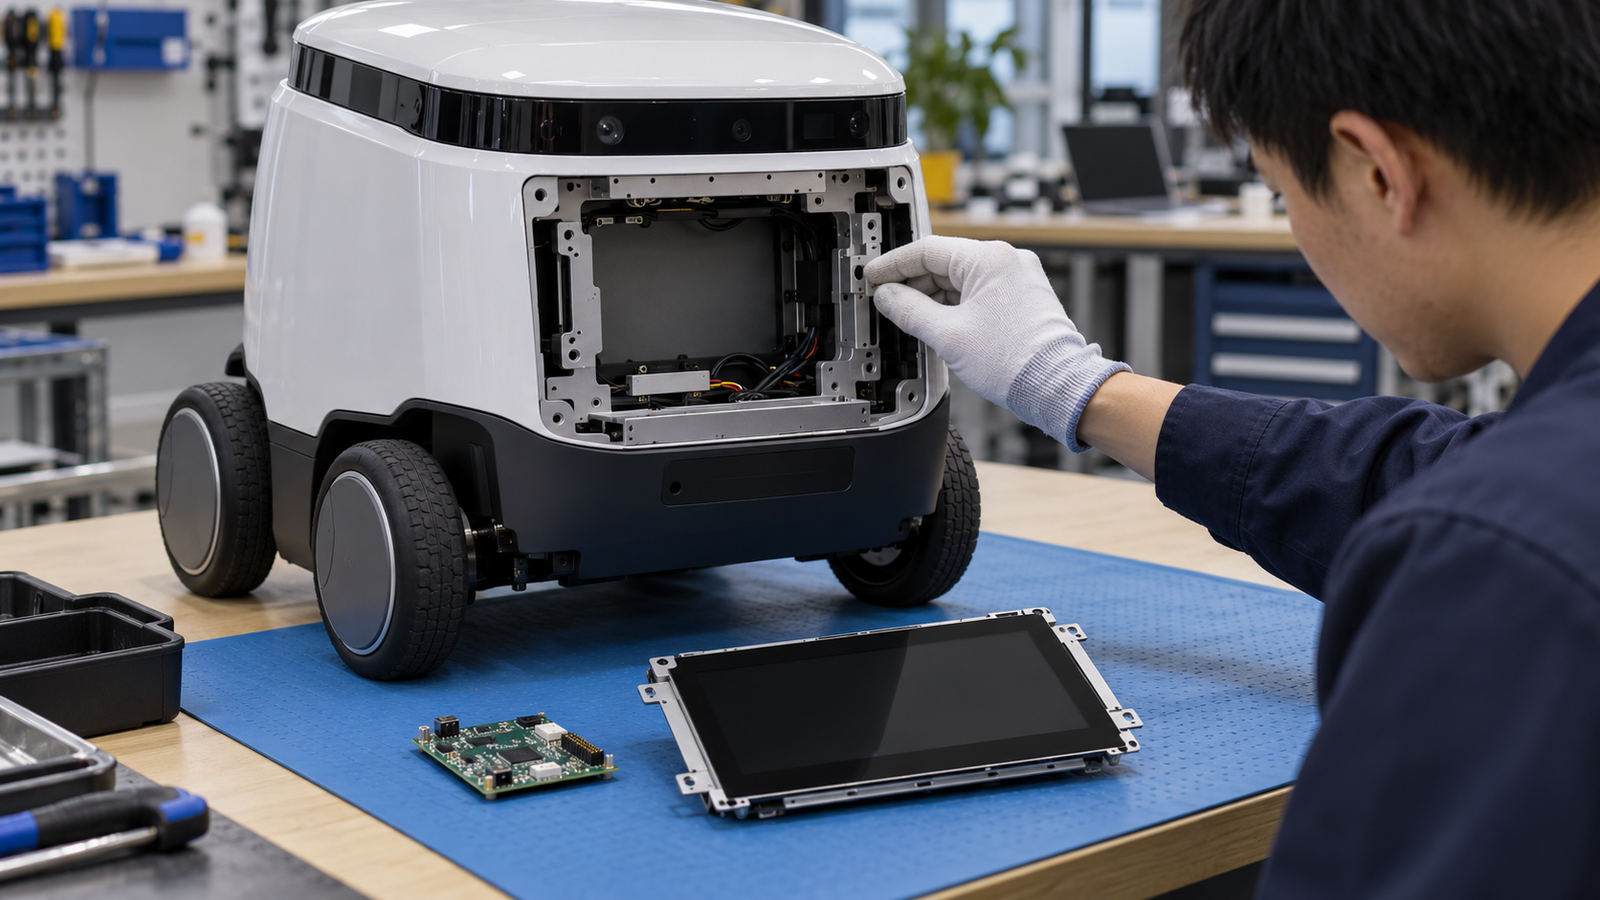
ディスプレイサプライヤーの役割は、モジュールから定義された適応作業へと拡張し得る。その価値は「カスタム」という言葉ではなく、解決する統合課題に依存する。“
機械的適合性と視認性
ロボット筐体は、奥行き、視野角、取り付け、カバー形状、ケーブル出口を制約する場合がある。既存の長方形、円形、またはバーモジュールは、情報タスクと組立に適合すれば出発点となり得る。.
インターフェースレイアウトはディスプレイ形式を正当化すべきである。円形スクリーンは簡潔なステータス表示に適する一方、長方形スクリーンはメニューをより容易に収容できる。これらは評価すべき設計選択肢であり、普遍的な規則や市場シェアの予測ではない。.
タッチ、ホスト、ソフトウェアの調整
タッチ対応モジュールはコントローラと入力要件を追加する。意図するジェスチャー、カバー構造、ホスト接続、座標マッピング、ソフトウェアサポートを確認すること。清掃条件と必要な手袋はプロジェクト固有の検証が必要である。.
画像経路については、互換性は正確なパネル、コネクタ定義、タイミング、電力、ホスト実装を必要とする。インターフェース名の一般的なサポートは、動作するアセンブリを確立するものではない。.
製品バリアント間での共通アセンブリ
プラットフォームの再利用は、要件が一致する場合に個別の統合作業の数を削減できる。共通モジュールを選択する前に、各バリアントの光学、機械、入力、サービスのニーズを比較すること。.
早期の標準化は、後のユーザーテストで現れる妥協を生み出す可能性がある。定義されたカバーまたは取り付けバリアントを備えた共通コアは検討に値するかもしれないが、実現可能性と生産範囲の確認が必要である。.
RJYの ニッチディスプレイ市場機会ガイド ディスプレイ形式を機器タスクに適合させるためのより広い文脈を提供する。ここでの機会は、定義されたインターフェース役割を持つ運用ロボットプログラムである。.
7. 市場リスクとOEM機会フレームワーク
デモンストレーションは、ロボットコンセプトが注目を集めることを証明できる。それは展開経済性、リピート受注、または承認されたディスプレイ生産を証明するものではない。.
IFRの2026年9月ポジションペーパー要約は、労働力不足を重要な導入推進要因として特定し、アプリケーション適合性、信頼性、経済的実行可能性を強調している。.[3] ディスプレイ計画にとっての含意は、宣伝から外挿するのではなく、各プロジェクトの背後にある運用ケースを調査することである。.
| 機会の問い | 要求すべき証拠 | 対処するリスク |
|---|---|---|
| ロボットのタスクは確立されているか? | 定義されたワークフローと想定オペレーターからのフィードバック。. | 有用な展開役割のない視覚的に印象的なプロトタイプ。. |
| インターフェースアーキテクチャは選択されているか? | ローカル、モバイル、フリート機能の配分。. | スクリーンの除去または大規模な再設計。. |
| アセンブリは検証準備ができているか? | パネル、ホスト、タッチ、筐体、ソフトウェアの構成。. | 未指定の適応作業。. |
| 生産は信頼できるか? | プログラム段階、購買計画、リリースマイルストーン。. | 受注と誤認された予測数量。. |
| サービスは定義されているか? | 交換手順、バージョン管理、スペアポリシー。. | 隠れたライフサイクルコスト。. |
集中度も確認すること。複数の顧客協議が単一のロボットプラットフォーム、販売代理店、またはオペレーター契約に依存する場合がある。その関係は、パイプラインを問い合わせ数が示唆するよりも分散度の低いものにする可能性がある。.
コスト圧力とアーキテクチャ変更は、初期設計承認後も関連し続ける。サプライヤーは変更責任を明確にし、確定構成とオプションバリアントを区別すべきである。.
結果としての見通しは選択的である。公共インタラクションと頻繁なローカル復旧は、調査に値する有望なタスクである。スタッフ操作の清掃および物流プラットフォームも、コンパクトなサービスインターフェースが明確に必要とされる場合、反復可能なビジネスを提供できる。いずれの結論も、ディスプレイ収益の測定されたランキングを確立するものではない。.
最も強力な商業的ケースは、有用なタスク、合意されたインターフェース、実現可能な適応、信頼できる生産またはサービス計画を組み合わせる。そこが、ロボティクスの成長が実行可能なディスプレイプログラムとなるポイントである。.
8. FAQ
サービスロボットの出荷成長は、ロボットディスプレイ市場の成長として使用できるか?
いいえ。ロボット出荷は、ユニットあたりのスクリーン数、スクリーンレスバリアント、共有インターフェース、サービス交換を特定しない。ディスプレイ需要にはプラットフォーム固有の情報が必要である。.
すべてのプロフェッショナルサービスロボットにタッチスクリーンが必要か?
いいえ。適切なインターフェースはタスクとユーザーに依存する。インジケーター、アプリ、またはフリートコンソールを使用できるロボットもあれば、ローカル情報やタッチ入力が必要なロボットもある。.
ホスピタリティロボット統計は、レストラン配達ロボット販売と同じか?
いいえ。引用されたIFRリリースは、ガイダンス、公共情報、テレプレゼンスを含むより広いホスピタリティカテゴリを記述している。これはレストラン配達ロボットの数として扱うべきではない。.
RaaSは自動的にディスプレイ購入を増加させるか?
いいえ。RaaSはメンテナンスと調達の優先順位に影響を与え得るが、スクリーン数量は機器設計、新規生産、スペアポリシー、実際の交換ニーズに依存する。.
OEMはロボットディスプレイ提案のために何を提供すべきか?
ロボットタスク、インターフェースユーザー、ローカル機能、パネルとホストの要件、タッチニーズ、筐体制約、ソフトウェア範囲、予想生産量、サービス計画を提供すること。.
サービスロボットディスプレイについてRJYとご相談ください
RJY Displayは、TFT LCDモジュール、コントローラーボードの適合、および既存モジュールに基づくカスタマイズ(タッチ、カバーガラス、ファームウェア、機構調整を含む)を、実現可能性に応じてサポートします。. サービスロボットディスプレイのご要件をお聞かせください インターフェースタスク、動作条件、ホスト、筐体、生産計画とともに。具体的な互換性およびカスタマイズ範囲については、プロジェクトレビューが必要です。.
参考文献
2026年10月14日に確認した情報源。出荷台数は、IFRの2026年リリースで報告された2025年の数値を指します。旧版の方法論文書は方法論的背景のみを目的としています。セグメント比較および調達フレームワークは定性的分析であり、測定されたディスプレイ市場統計ではありません。.
- IFR:プロフェッショナルサービスロボットの世界販売が24%急増, 、2026年9月30日。ページタイトルと公開日は、レガシーURLにもかかわらず、現在のリリースを特定するものです。.
- IFR:World Robotics 2025—Service Robots, Sources and Methods. 。旧版の定義および統計手法に関する背景。.
- IFR:Service Robots’ Impact Human Life, 、2026年9月24日。ポジションペーパーの公開概要。.